
robomech2022講習会 (2022年6月1日(水))
✏️ Edit this page on GitHub#contents
ROBOMECH2022講習会
2022年6月1日(水)に札幌コンベンションセンターにおいて、講習会を開催いたしました。
日時・場所
- 主催: 国立研究開発法人 産業技術総合研究所
- 主催: (公社)計測自動制御学会システムインテグレーション部門 RTシステムインテグレーション部会
- 協賛: ROBOMECH2021, (公社)計測自動制御学会システムインテグレーション部門
- 日時: 2022年6月1日(水) ROBOMECH2022チュートリアルとして開催
- 場所: 札幌コンベンションセンター 107会議室
- アクセス: 交通アクセス
- 詳細はROBOMECH2022 Webページ をご覧ください。
- 参加者数: 5名(+スタッフ3名)
過去の講習会
こちらから、過去の講習会の資料および写真などがご覧いただけます。
プログラム
| 10:00 -10:50 | **第1部:OpenRTM-aistおよびRTコンポーネントプログラミングの概要** **担当**:安藤慶昭 氏 (産総研) **概要**: RTミドルウェア(OpenRTM-aist)はロボットシステムをコンポーネント指向で構築するソフトウェアプラットフォームです。RTミドルウェアを利用することで、既存のコンポーネントを再利用し、モジュール指向の柔軟なロボットシステムを構築することができます。RTミドルウエアについて、その概要およびRTコンポーネントの機能やプログラミングの流れについて説明します。 講義資料:220601-01.pdf |
| 10:50 -11:00 | 質疑応答・意見交換 |
| 11:00 -12:00 | 第2部:RTコンポーネントの作成入門-Ⅰ - 担当:宮本信彦 氏(産総研) - 概要:RTシステムを設計するツールRTSystemEditorおよびRTコンポーネントを作成するツールRTCBuilderの使用方法について解説するとともに、移動ロボットのシミュレータを用いた実習によりRTCBuilder、RTSystemEditorの利用法の学習します。 チュートリアル(第2部、Windows) チュートリアル(第2部、Ubuntu) **講義資料**:RTコンポーネント作成入門.pdf |
| 12:00 -13:00 | 休憩 |
| 13:00 -14:30 | 第3部:rtshell入門 - 担当:宮本信彦 氏(産総研) - 概要:RTシステムの起動、終了を自動化するスクリプトファイルの作成方法を解説します。 チュートリアル(第3部) **講義資料**:rtshell入門.pdf |
| 14:30 -15:30 | 第4部:RTコンポーネント作成入門-Ⅱ - 担当:宮本信彦 氏(産総研) - 概要:OpenRTM-aistを利用して移動ロボット実機を制御するプログラムを作成します。 チュートリアル(第4-1部、Windows) チュートリアル(第4-1部、Ubuntu) チュートリアル(第4-2部) |
| 15:30 -15:40 | 休憩 |
| 15:40 -17:00 | 第5部:Choreonoid入門 - 担当:宮本信彦 氏(産総研) - 概要:ロボット用シミュレーションソフトウェアChoreonoidと連携するRTCを作成方法を解説します。 チュートリアル(第5部) **講義資料**:Choreonoid入門.pdf |
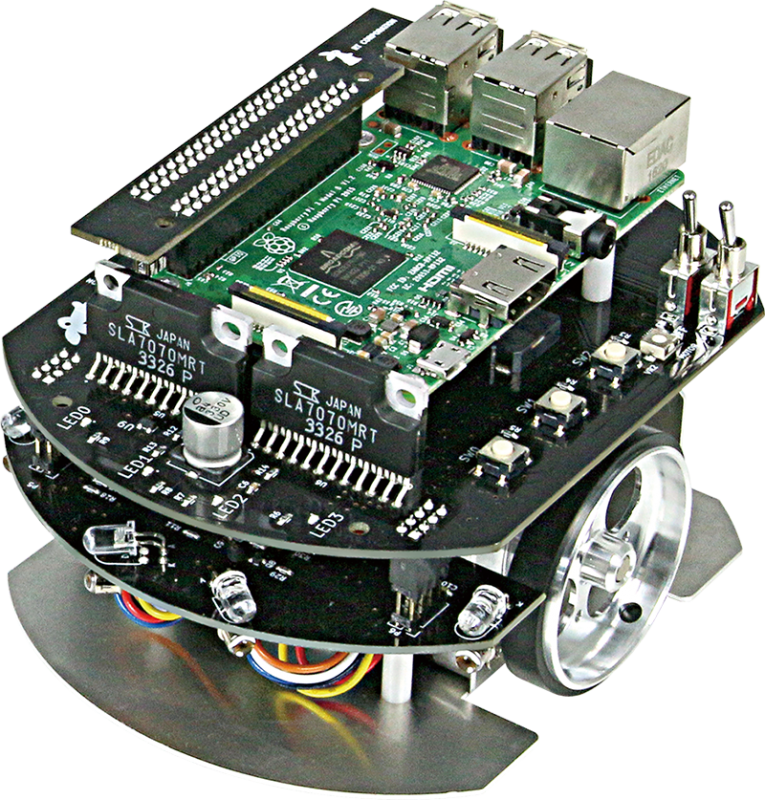
使用する小型移動ロボット実機
事前準備
PC
第2部ではプログラミング実習を行うため、PCの用意をお願いします。 スマホやタブレットでは参加できません。
資料
&aname(install);
インストールするソフトウェア
Windowsの場合
以下のソフトウェアをインストールしてください。
- Visual Studio 2019
- Visual C++がインストールされているかは必ず確認してください。
- Visual Studio 2013、2015、2017、2022でも可
- Python 3.10.2
- Python 3.7、3.8、3.9でも可
- CMake
- OpenRTM-aist-2.0.0-RC220404
- OpenRTM-aist-1.2.2でも可
- Visual Studio Code(インストールを推奨)
Ubuntuの場合
OpenRTM-aist
 $ wget https://raw.githubusercontent.com/OpenRTM/OpenRTM-aist/master/scripts/pkg_install_ubuntu.sh
 $ sudo sh pkg_install_ubuntu.sh -l all --yes
Git
$ sudo apt-get install git
Premake(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install premake4
GLUT(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install freeglut3-dev
RaspberryPiMouseSimulator コンポーネント
 $ wget https://raw.githubusercontent.com/OpenRTM/RTM_Tutorial/master/script/install_raspimouse_simulator.sh
 $ sh install_raspimouse_simulator.sh
Code::Blocks(任意)
$ sudo apt-get install codeblocks
cmake-gui(任意)
$ sudo apt-get install cmake-qt-gui
講習会の様子


