
robomech2024講習会 (2024年5月29日(水))
✏️ Edit this page on GitHub#contents
ROBOMECH2024講習会
毎年恒例となりました、ROBOMECHでのRTミドルウエア講習会を今年も開催いたします。
RTミドルウエアはロボットシステムの構築を効率化するソフトウエアプラットフォームです。RTコンポーネントと呼ばれるモジュール化されたソフトウエアを多数組わせてロボットシステムを構築するため、システムの変更、拡張がしやすいだけでなく、既存のソフトウエア資産をの継承や他人が作ったコンポーネントとの組み合わせも容易になります。講習会では、RTミドルウエアの概要、RTコンポーネントの作成方法について解説します。受講者には各自PCをご準備いただき、実習形式で実際にRTコンポーネントを作成、既存のコンポーネントなどと組み合わせて簡単なシステムを構築していただきます。本講習会を受講することで、RTコンポーネント設計方法、実装の仕方、システムの作り方をマスターすることができます。
※ 現地開催のみの実施予定でしたが、現地(ライトキューブ宇都宮)とオンラインのハイブリッド開催に変更しました。
日時・場所
- 主催: 国立研究開発法人 産業技術総合研究所
- 主催: (公社)計測自動制御学会システムインテグレーション部門 RTシステムインテグレーション部会
- 主催: ロボットビジネス推進協議会RTミドルウェアWG
- 協賛: ROBOMECH2024, (公社)計測自動制御学会システムインテグレーション部門
- 日時: 2024年5月29日(水)ROBOMECH2024チュートリアルとして開催
- 場所(現地参加): ライトキューブ宇都宮 小会議室103
- アクセス: 交通アクセス
- 詳細はROBOMECH2024 Webページ をご覧ください。
- ※オンライン参加の場合はZoomのミーティング情報を5/28に通知
- 定員: 第1部50名, 実習(第2, 3, 4, 5部)20名程度を予定しております。定員になり次第申し込みは終了させていただきます。
過去の講習会
こちらから、過去の講習会の資料および写真などがご覧いただけます。
プログラム
| 10:00-10:50 | 第1部:OpenRTM-aistおよびRTコンポーネントプログラミングの概要 - 概要:RTミドルウェア(OpenRTM-aist)はロボットシステムをコンポーネント指向で構築するソフトウェアプラットフォームです。RTミドルウェアを利用することで、既存のコンポーネントを再利用し、モジュール指向の柔軟なロボットシステムを構築することができます。RTミドルウエアについて、その概要およびRTコンポーネントの機能やプログラミングの流れについて説明します。 講義資料:230628-01.pdf |
| 10:50-11:00 | 質疑応答・意見交換 |
| 11:00-12:00 | 第2部:RTコンポーネントの作成入門-Ⅰ - 概要:RTシステムを設計するツールRTSystemEditorおよびRTコンポーネントを作成するツールRTCBuilderの使用方法について解説するとともに、移動ロボットのシミュレータを用いた実習によりRTCBuilder、RTSystemEditorの利用法の学習します。 チュートリアル(第2部、Windows) チュートリアル(第2部、Ubuntu) 講義資料:RTコンポーネント作成入門.pdf |
| 12:00-13:00 | 休憩 |
| 13:00-14:30 | 第3部:rtshell入門 - 概要:RTシステムの起動、終了を自動化するスクリプトファイルの作成方法を解説します。 チュートリアル(第3部) 講義資料:rtshell入門.pdf |
| 14:30 -15:30 | 第4部:Processing実習 - 概要:初心者向けのプログラミング言語のProcessingでRTCを作成します。 Processing 活用事例 講義資料:Processing実習.pdf |
| 15:30-15:40 | 休憩 |
| 15:40-17:00 | 第5部:RTコンポーネント作成入門-Ⅱ - 概要:OpenRTM-aistを利用して移動ロボット実機を制御するプログラムを作成します。 チュートリアル(第5部、Windows) チュートリアル(第5部、Ubuntu) |
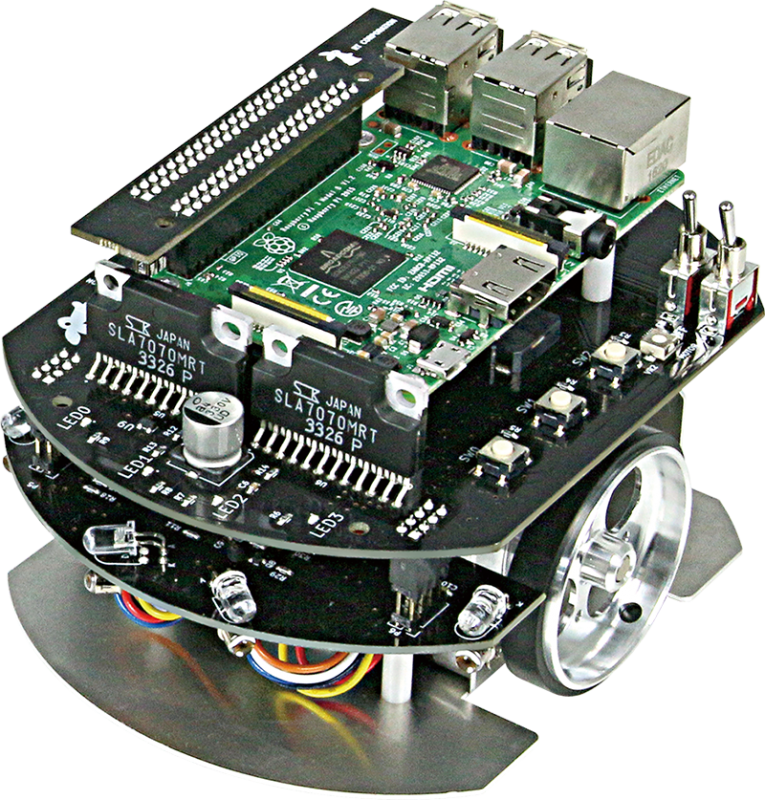
使用する小型移動ロボット実機
※現地参加の場合にロボットを貸し出します。
RaspberryPi Mouse
事前準備
PC
第2部ではプログラミング実習を行うため、PCの用意をお願いします。 スマホやタブレットでは参加できません。
資料
&aname(install);
インストールするソフトウェア
Windowsの場合
以下のソフトウェアをインストールしてください。
- Visual Studio 2022
- Visual C++がインストールされているかは必ず確認してください。
- Visual Studio 2013、2015、2017、2019でも可
- Python 3.10.11
- Python 3.7、3.8、3.9、3.11でも可
- CMake
- Doxygen
- OpenRTM-aist-2.0.1-RELEASE
- OpenRTM-aist-1.2.2でも可
- Visual Studio Code(インストールを推奨)
Ubuntuの場合
OpenRTM-aist
$ bash <(curl -s https://raw.githubusercontent.com/OpenRTM/OpenRTM-aist/master/scripts/openrtm2_install_ubuntu.sh)
Git
$ sudo apt-get install git
Premake(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install premake4
GLUT(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install freeglut3-dev
RaspberryPiMouseSimulator コンポーネント
 $ wget https://raw.githubusercontent.com/OpenRTM/RTM_Tutorial/master/script/install_raspimouse_simulator.sh
 $ sh install_raspimouse_simulator.sh
Code::Blocks(任意)
$ sudo apt-get install codeblocks
cmake-gui(任意)
$ sudo apt-get install cmake-qt-gui