
robomech2025講習会 (2025年6月4日(水))
✏️ Edit this page on GitHub
#contents
ROBOMECH2025講習会
RTミドルウエアはロボットシステムの構築を効率化するソフトウエアプラットフォームです。RTコンポーネントと呼ばれるモジュール化されたソフトウエアを多数組わせてロボットシステムを構築するため、システムの変更、拡張がしやすいだけでなく、既存のソフトウエア資産をの継承や他人が作ったコンポーネントとの組み合わせも容易になります。講習会では、RTミドルウエアの概要、RTコンポーネントの作成方法について解説します。受講者には各自PCをご準備いただき、実習形式で実際にRTコンポーネントを作成、既存のコンポーネントなどと組み合わせて簡単なシステムを構築していただきます。本講習会を受講することで、RTコンポーネント設計方法、実装の仕方、システムの作り方をマスターすることができます。
日時・場所
- 主催: 国立研究開発法人 産業技術総合研究所
- 主催: (公社)計測自動制御学会システムインテグレーション部門 RTシステムインテグレーション部会
- 主催: ロボットビジネス推進協議会RTミドルウェアWG
- 協賛: ROBOMECH2025, (公社)計測自動制御学会システムインテグレーション部門
- 日時: 2025年6月4日(水)ROBOMECH2025チュートリアルとして開催
- 場所(現地参加): やまぎん県民ホール 会議室1 (山形県総合文化芸術館)
- アクセス: 交通アクセス
- 参加者数: 4名(+講師・スタッフ4名)
過去の講習会
こちらから、過去の講習会の資料および写真などがご覧いただけます。
- ROBOMECH2024
- ROBOMECH2023
- ROBOMECH2022
- ROBOMECH2021
- ROBOMECH2020
- ROBOMECH2019
- ROBOMECH2018
- ROBOMECH2017
プログラム
| 13:00-13:50 | 第1部:OpenRTM-aistおよびRTコンポーネントプログラミングの概要 - 概要:RTミドルウェア(OpenRTM-aist)はロボットシステムをコンポーネント指向で構築するソフトウェアプラットフォームです。RTミドルウェアを利用することで、既存のコンポーネントを再利用し、モジュール指向の柔軟なロボットシステムを構築することができます。RTミドルウエアについて、その概要およびRTコンポーネントの機能やプログラミングの流れについて説明します。 講義資料:RTミドルウェアの概要.pdf |
| 13:50-14:00 | 質疑応答・意見交換 |
| 14:00-15:00 | 第2部:RTコンポーネントの作成入門-Ⅰ - 概要:RTシステムを設計するツールRTSystemEditorおよびRTコンポーネントを作成するツールRTCBuilderの使用方法について解説するとともに、移動ロボットのシミュレータを用いた実習によりRTCBuilder、RTSystemEditorの利用法の学習します。 チュートリアル(第2部、Windows) チュートリアル(第2部、Ubuntu) 講義資料:RTコンポーネント作成入門.pdf |
| 15:00-16:00 | 第3部:Processing実習 - 概要:初心者向けのプログラミング言語のProcessingでRTコンポーネントを作成します。 チュートリアル(第3部) 講義資料:Processing実習.pdf |
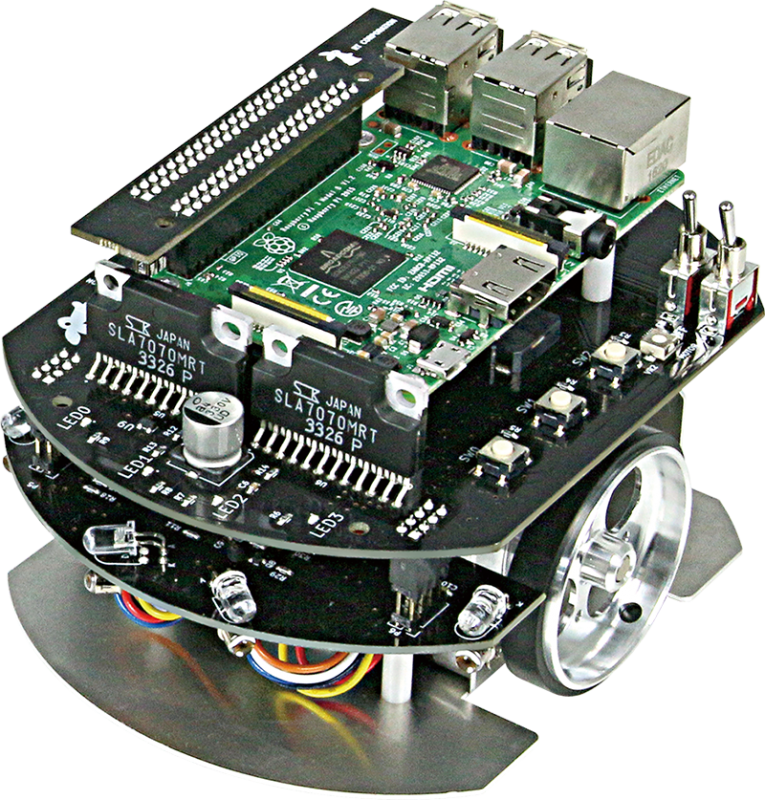
| 16:00-17:00 | 第4部:RTコンポーネント作成入門-Ⅱ - 概要:OpenRTM-aistを利用して移動ロボット実機を制御するプログラムを作成します。現地参加でのみの実施です。 チュートリアル(第4部、Windows) チュートリアル(第4部、Ubuntu) |
使用する小型移動ロボット実機
※現地参加の場合にロボットを貸し出します。
RaspberryPi Mouse
事前準備
PC
第2部ではプログラミング実習を行うため、PCの用意をお願いします。 スマホやタブレットでは参加できません。
資料
&aname(install);
インストールするソフトウェア
Windowsの場合
以下のソフトウェアをインストールしてください。
- Visual Studio 2022
- Visual C++がインストールされているかは必ず確認してください。
- Visual Studio 2019でも可
- Python 3.11.9
- Python 3.9、3.10、3.12、3.13でも可
- CMake 3.31.6
- CMake 4.0.0は不可
- Doxygen
- OpenRTM-aist-2.1.0-RC(リンク切れです)
- OpenRTM-aist 2.0.2以前のバージョンは不可
- Processing 3.5.4
- Processing 4.3.4は不可
- Visual Studio Code(インストールを推奨)
Ubuntuの場合
OpenRTM-aist
$ bash <(curl -s https://raw.githubusercontent.com/OpenRTM/OpenRTM-aist/master/scripts/openrtm2_install_ubuntu.sh)
Git
$ sudo apt-get install git
Premake(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install premake4
GLUT(RaspberryPiMouseSimulator に必要)
$ sudo apt-get install freeglut3-dev
RaspberryPiMouseSimulator コンポーネント
 $ wget https://raw.githubusercontent.com/OpenRTM/RTM_Tutorial/master/script/install_raspimouse_simulator.sh
 $ sh install_raspimouse_simulator.sh
Processing
 $ wget https://github.com/processing/processing/releases/download/processing-0270-3.5.4/processing-3.5.4-linux64.tgz
 $ tar xf processing-3.5.4-linux64.tgz
Code::Blocks(任意)
$ sudo apt-get install codeblocks
cmake-gui(任意)
$ sudo apt-get install cmake-qt-gui
オンライン開催での注意事項
今回のRTミドルウェア講習会はZoomを使用してオンラインで開催します。 以下の受講者用マニュアルをご一読ください。
&aname(entry);
講習会申し込み方法
下記はopenrtm.orgから申し込む手順です。connpass上でも募集をしておりますので、そちらからの登録も受け付けております。
- ユーザ登録: 参加登録するまえに当Webページのユーザ登録をお願いします。ユーザ登録はこちら(リンク切れです)
- 当Webサイトにログイン済みの方は名前の欄にユーザ名が出ますが、氏名に書き換えてください。
- ログイン: ユーザ登録後 openrtm.org のサイトにログインします。
- 参加登録: 下記の登録フォームに必要事項を記入し登録してください。
- 申し込み内容はコースも含めて5日前まで変更できます。
- フォーム送信後、確認メールをお送りいたします。1日たっても確認メールが届かない場合は、こちら(rtm-tutorial@aist.go.jp) までお問い合わせください。
講習会の様子


