
irex2013 (国際ロボット展) rtm講習会
✏️ Edit this page on GitHub </a>
#contents(4)
開催報告
平成25年11月6日(水)に東京ビックサイトにおいて、国際ロボット展-RTミドルウエア講習会を開催いたしました。
日時・場所
- 日時: 平成25年11月6日(水), 10時00分~16時30分
- 場所: 東京ビックサイト 東3ホール入口 ワークショップ会場B
- 主催: 産業技術総合研究所, ロボットビジネス推進協議会
- 参加者:実習 21名, 聴講 5名(+講師・スタッフ4名)
プログラム
| 10:00 -10:50 | **第1部:RTミドルウエアで始めるロボットプログラミング** **担当**:安藤慶昭氏 (産業技術総合研究所) **概要**:国際標準準拠のロボット用ミドルウエアであるOpenRTM-aistの概要について説明します。OpenRTM-aistを使うと何が出来るのか、何が便利になるのか、また実際にどのように開発するのかといった基本的内容から、コンポーネントの基本機能や開発の実際、各種ツールの利用方法など技術的内容について解説します。 31106-01.pdf |
| 11:00 -11:50 | **第2部:RTコンポーネントの作成入門** **担当**:安藤慶昭氏 (産総研) **概要**:RTCBuilderを使用したRTコンポーネントの作成方法を実習形式で体験していただきます。 講義資料 |
| 11:50 -12:00 | 質疑応答・意見交換 |
| 12:00 -13:00 | 昼食 |
| 13:00 -16:30 | **第3部:プログラミング実習** 担当:Geoffrey Biggs 氏 (産総研)、原功 氏 (産総研)、安藤慶昭 氏 (産総研) **概要**:OpenRTM-aistを利用してコンポーネントを作成し実際にロボットを動かしていただきます。 今回は2つのコース (Kobuki & Raspberry Piコース ( 131106-03.pdf ), G-ROBOT & Choreonoidコース ( 131106-04.pdf )) を用意しました。 |
コース概要
Kobuki & Raspberry Piコース
ARMプロセッサを搭載した小型のシングルボードコンピュータRaspberry Piを使用して、移動ロボット Kobukiを動かしたり、Raspberry Pi用IOボードを利用したジョイスティックを作成したりします。 これらを組み合わせてKobukiを遠隔操作したり、自律走行させたりすることを目標にします。
こちらのコースをご希望の方は、以下の申し込みフォームにて「KobukiとRaspberryPiコース」をチェックしてお申し込みください。

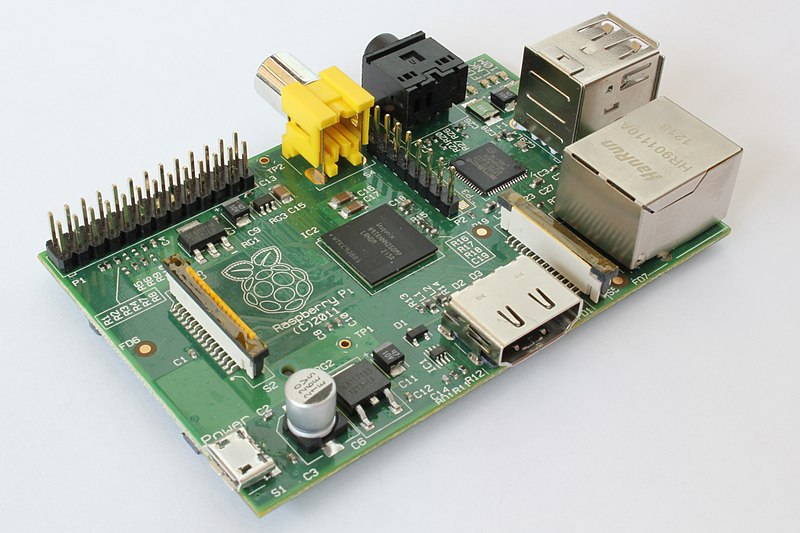
;
G-ROBOT & Choreonoidコース
G-ROBOTを操作するインターフェースを実際に作ってみたり、産総研で開発されたロボットのモーションエディタ・シミュレータ Choreonoid 上のG-ROBOTを動かしたりします。
こちらのコースをご希望の方は、以下の申し込みフォームにて「G-ROBOTとChoreonoidコース」をチェックしてお申し込みください。


;
聴講のみ
実習には参加せず、前半の概要説明などの聴講のみの参加も可能です。以下の申し込みフォームにて「聴講のみ」をチェックの上お申し込みください。 聴講は前半の講義だけではなく、実習をご覧になることもできます。お気軽にお申し込みください。
講習会に参加される方へ
実習形式の講習会に参加される方は、以下の準備をお願いいたします。
- ノートPC
- OS: Windowsを推奨します。応用コースの方は自分で対処出来る場合はどちらでも結構です
- Eclipseが動作する程度のスペックが必要です
- メモリ: 1GB以上
- CPU: Core2Duo以上
- HDD空き: 5GB以上 (Visual C++ Expressの場合)
- USBカメラ (ない場合には貸与いたします)
Windowsのファイアウォールは必ず切っておいてください。;
事前にインストールするソフトウエア
あらかじめインストールしておくべきソフトウエアは以下のとおりです。以下のリンクをクリックし、ファイルをダウンロード・インストールしてください。(一部のリンクはダウンロードページへ飛びますので、飛んだ先のページ内で適切なファイルをそれぞれダウンロードしてください。
- Visual C++ 2010
- 無料のExpress版が こちら からダウンロードできます。
- インストールには時間がかかりますので、ご注意ください。
- VC2012には対応していません。また、VC2008は少々古いのでお勧めいたしません。
- OpenRTM-aist-1.1.0 C++版
- インストールされているVCに一致するバージョンをダウンロードしてください。;
- 64bit版はPythonとの相性が悪いので、32bit版をお勧めします。
- OpenRTM-aist-1.1.0-RC1 Python
- Python 2.6(32bit)
- PyYAML
- CMake
- Doxygen
- JDK
- 32bit版をお勧めします。
- Eclipse全部入り(リンク切れです)
- Windows用32bit版全部入り(リンク切れです)を推奨します。
- インストール後、メニューの「ヘルプ」→「新規ソフトウエアのインストール」を選択、更新サイトに http://openrtm.org/pub/openrtp/releases/updates/ を入力してRTSystemEditorとRTCBuilderをアップデートしておくことをお勧めします。
- TeraTerm
- Bonjour: インストール方法についてはこちら
- iTunesやBonjour Print Services for Windowsがインストールされていれば不要です。
- 使い慣れたエディタ: EclipseやPythonに付属のエディタでも構いませんが、使い慣れたエディタが入っていた方が良いでしょう
講義資料
第1部
第3部 Kobuki & Raspberry Piコース
第3部 G-ROBOT & Choreonoidコース
講習会の様子


